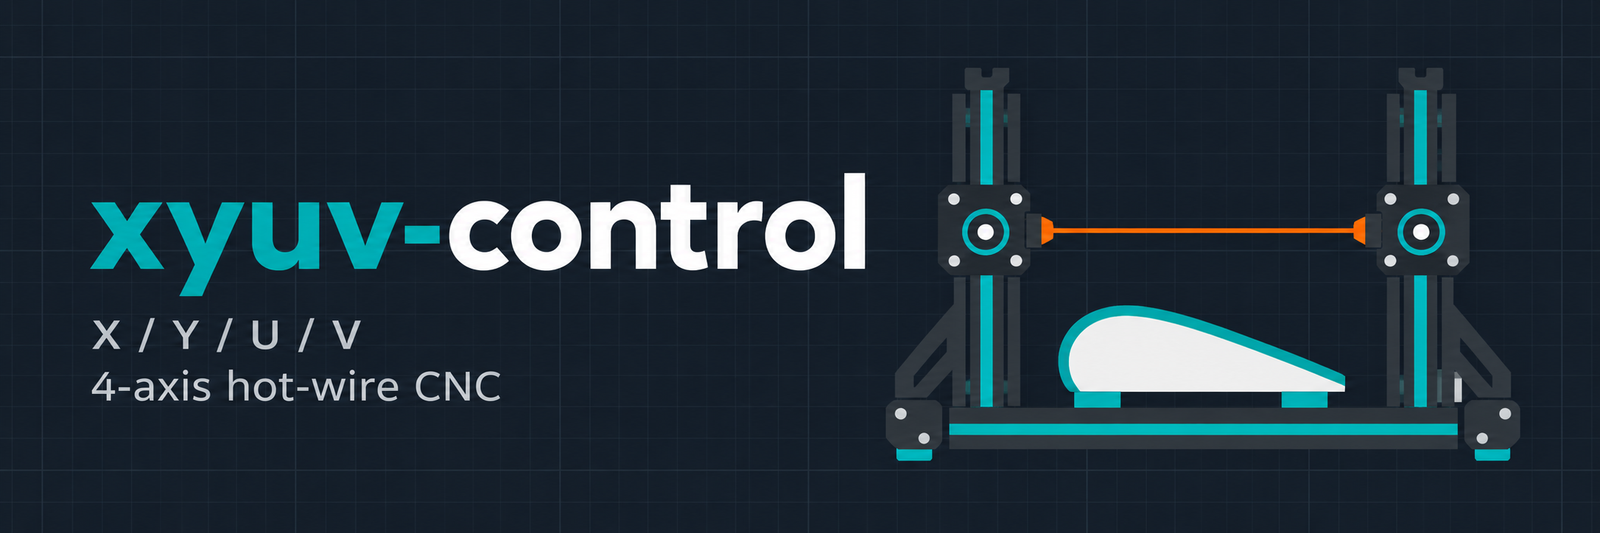
XYUV Control soll eine CNC-Steuerung für einen Heißdraht-Schaumschneider mit vier Achsen werden. X/Y bewegen ein Drahtende, U/V das andere. Als technische Grundlage sind Raspberry Pi Pico 2 W, MicroPython und G-Code vorgesehen.
Aktueller Projektstand
Das Projekt befindet sich in der Planungsphase. Das Repository enthält einen Entwicklungsplan und geplante Meilensteine; diese beschreiben noch keine implementierten Steuerungsfunktionen.
Die Entwicklung beginnt mit einem einachsigen Testaufbau. Elektronik, Bewegungssteuerung und Fehlerbehandlung sollen zunächst an einem Motor geprüft werden, bevor die Steuerung schrittweise auf vier Achsen wächst.
Geplanter Entwicklungsweg
- Einachsigen Testaufbau mit Schrittmotor, STEP/DIR-Treiber und Referenzschalter vorbereiten.
- Bewegungen, Beschleunigungsrampen, Referenzfahrt und Verfahrgrenzen umsetzen und prüfen.
- Ein dokumentiertes G-Code-Teilset für die einzelne Achse ergänzen.
- Die Bewegungsplanung auf koordinierte X/Y/U/V-Bewegungen erweitern.
- Das Gesamtsystem zunächst ohne Drahtheizung testen und anschließend kontrollierte Testschnitte durchführen.
Motortyp, Treiber, Mechanik, Pulserzeugung und der Umfang einer späteren WLAN-Bedienung sind noch offen. Auch die Drahtheizung und ihre Abschaltung sollen separat spezifiziert werden.
Passendes Wissen
Der Heißdraht-Rechner unterstützt die Beschäftigung mit der Drahtauslegung. Die Steuerungsentwicklung und ihre Meilensteine sind im XYUV-Control-Repository dokumentiert.